Verified Solution • 2025–26 Session moderate

QJEEM19Phadb5: JEE Main 2019 Physics - Class 11 JEEM19Phadb5 Solution: Two identical spherical balls of mass M and radius R each are…

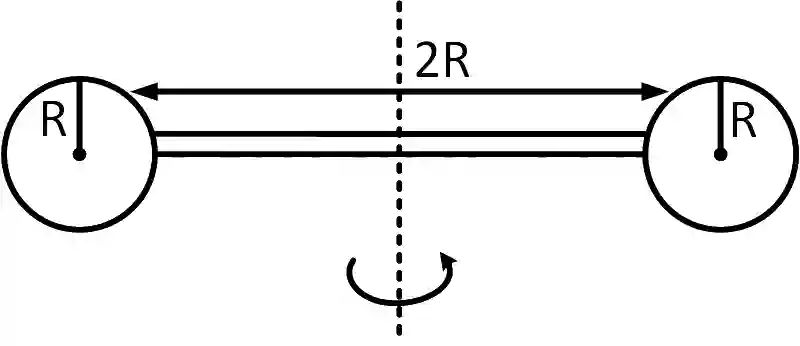
Two identical spherical balls of mass M and radius R each are stuck on two ends of a rod of length 2R and mass M (see figure). The moment of inertia of the system about the axis passing perpendicularly through the centre of the rod is :

JEE Main 2019 (Online) 10th January Evening Slot Physics - Rotational Motion Question 171 English

Multiple Choice Options

  • A 1715 MR2
  • B 13715 MR2
  • C 20915 MR2
  • D 15215 MR2

Step-by-Step Verified Solution

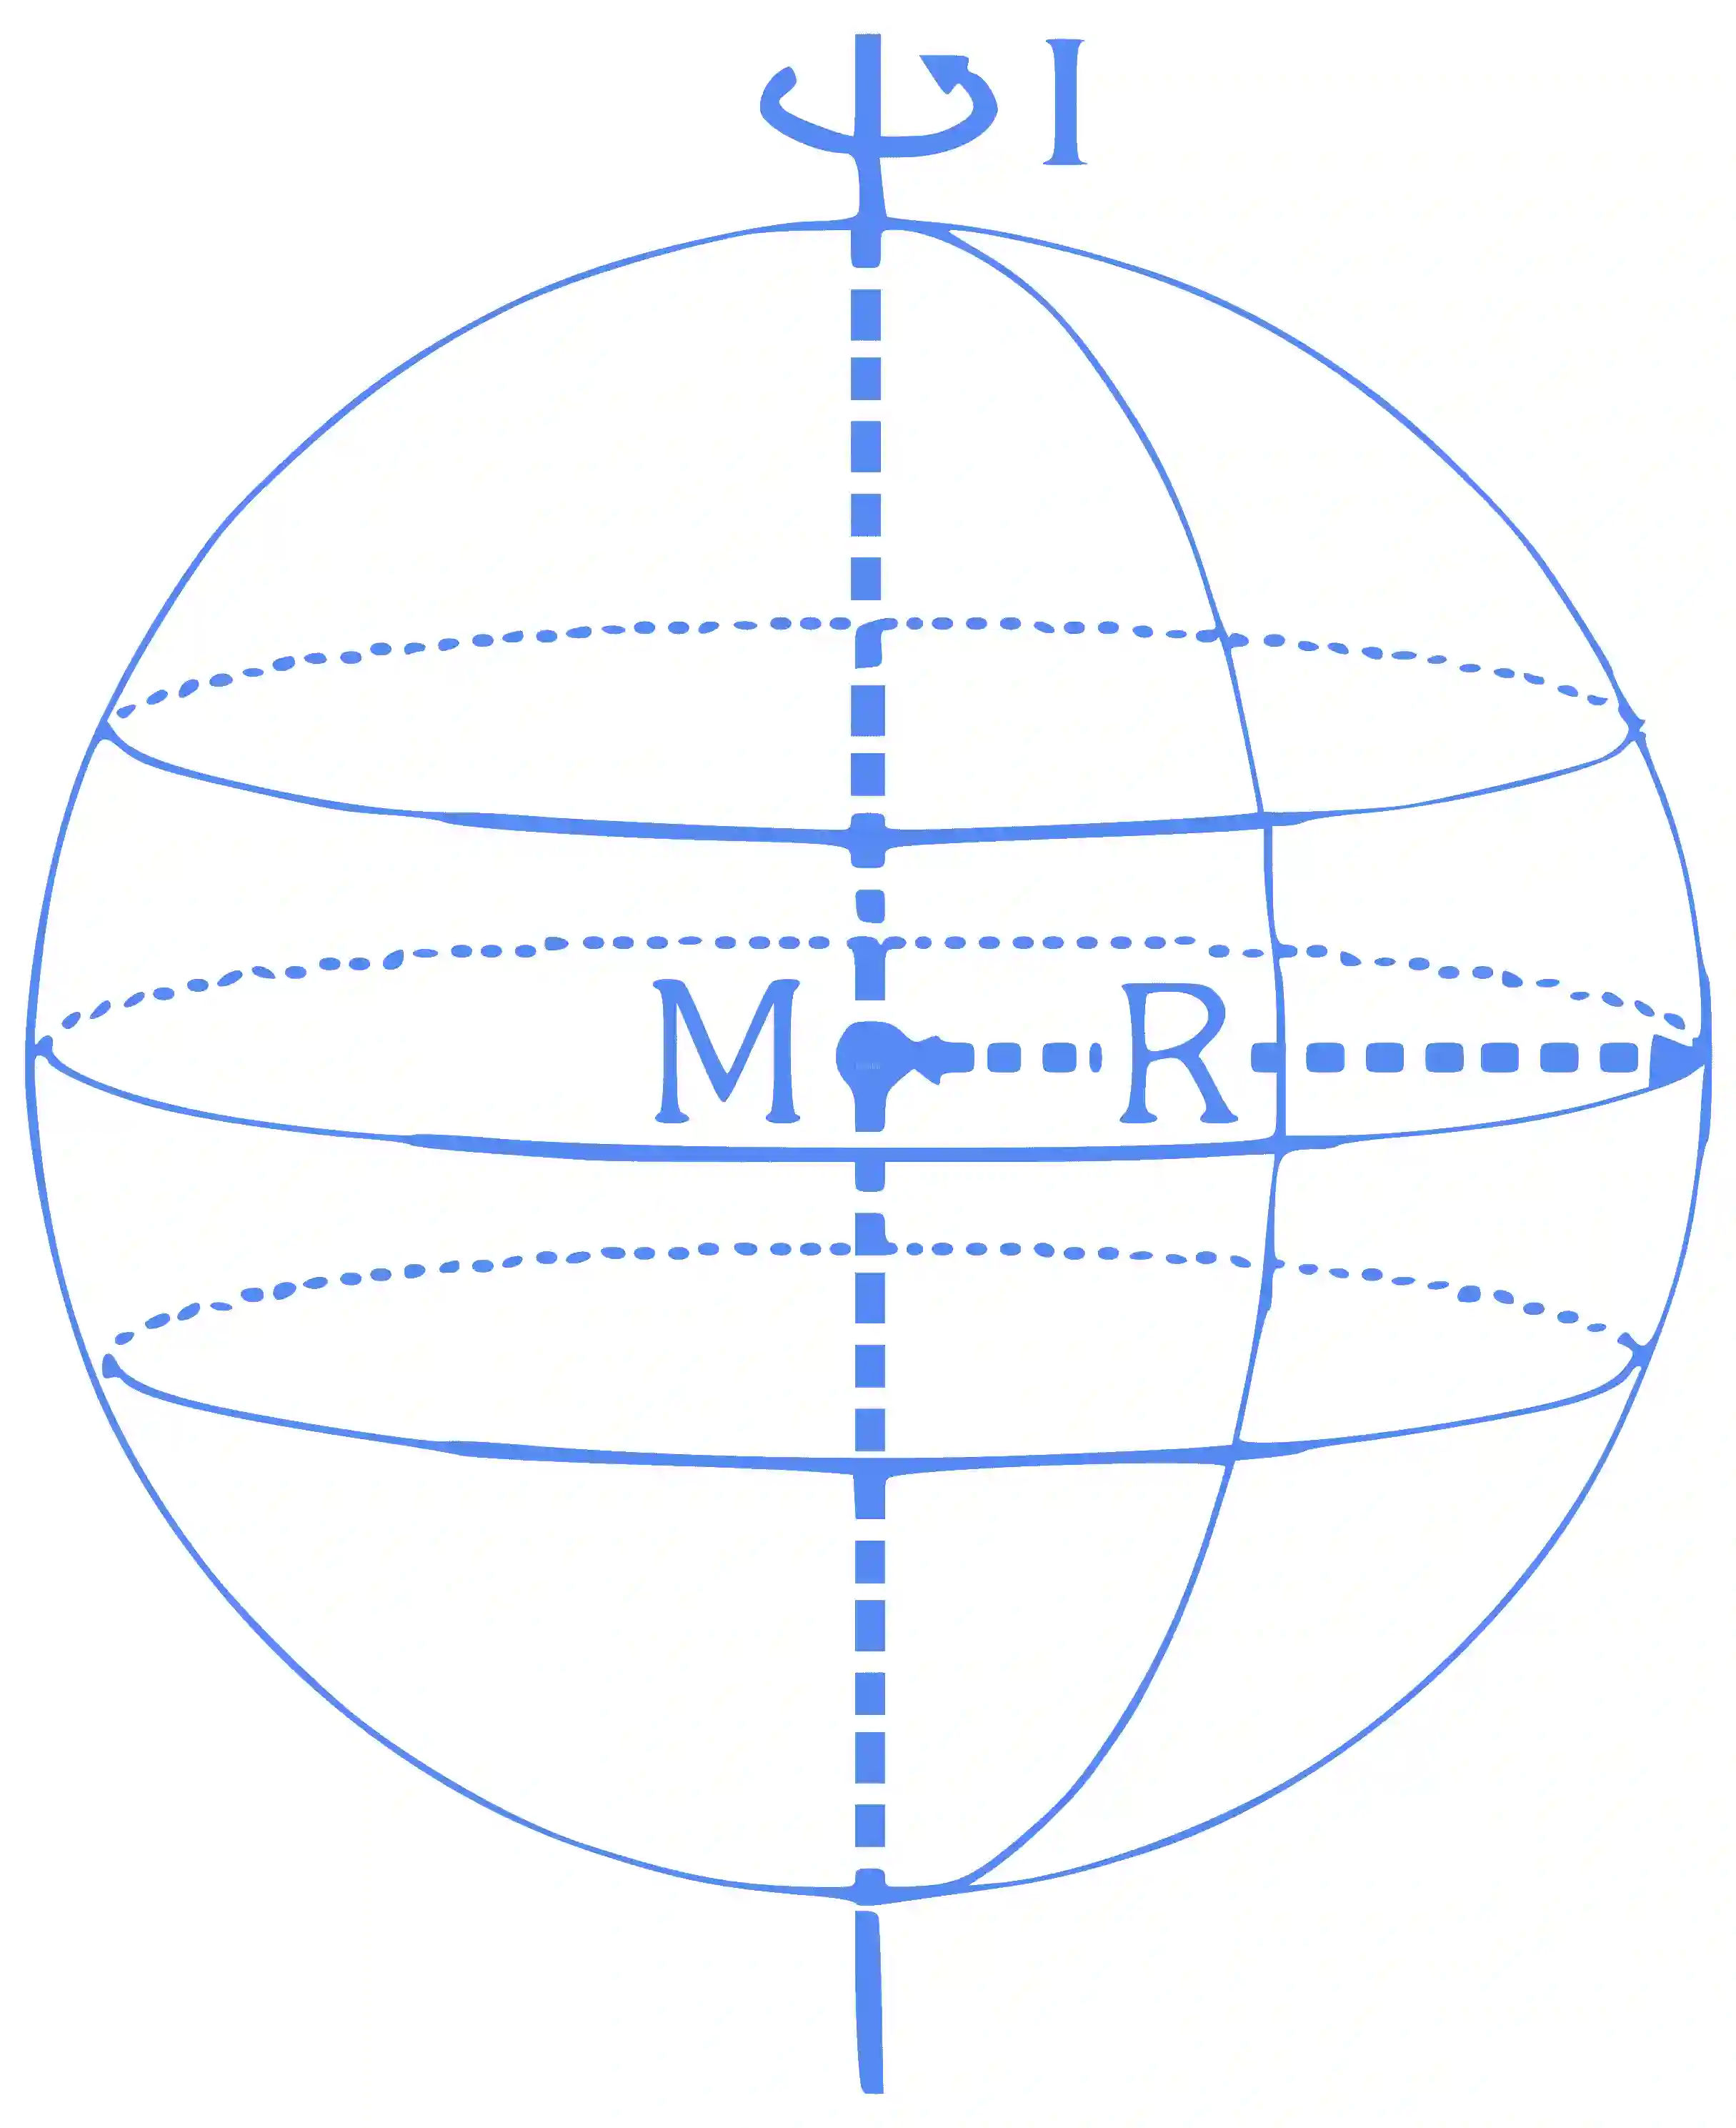
Position of the axis of rotation for Solid Sphere : About its diametric axis which passes through its centre of mass
JEE Main 2019 (Online) 10th January Evening Slot Physics - Rotational Motion Question 171 English Explanation 1

Moment of Inertia (I) = 25MR2

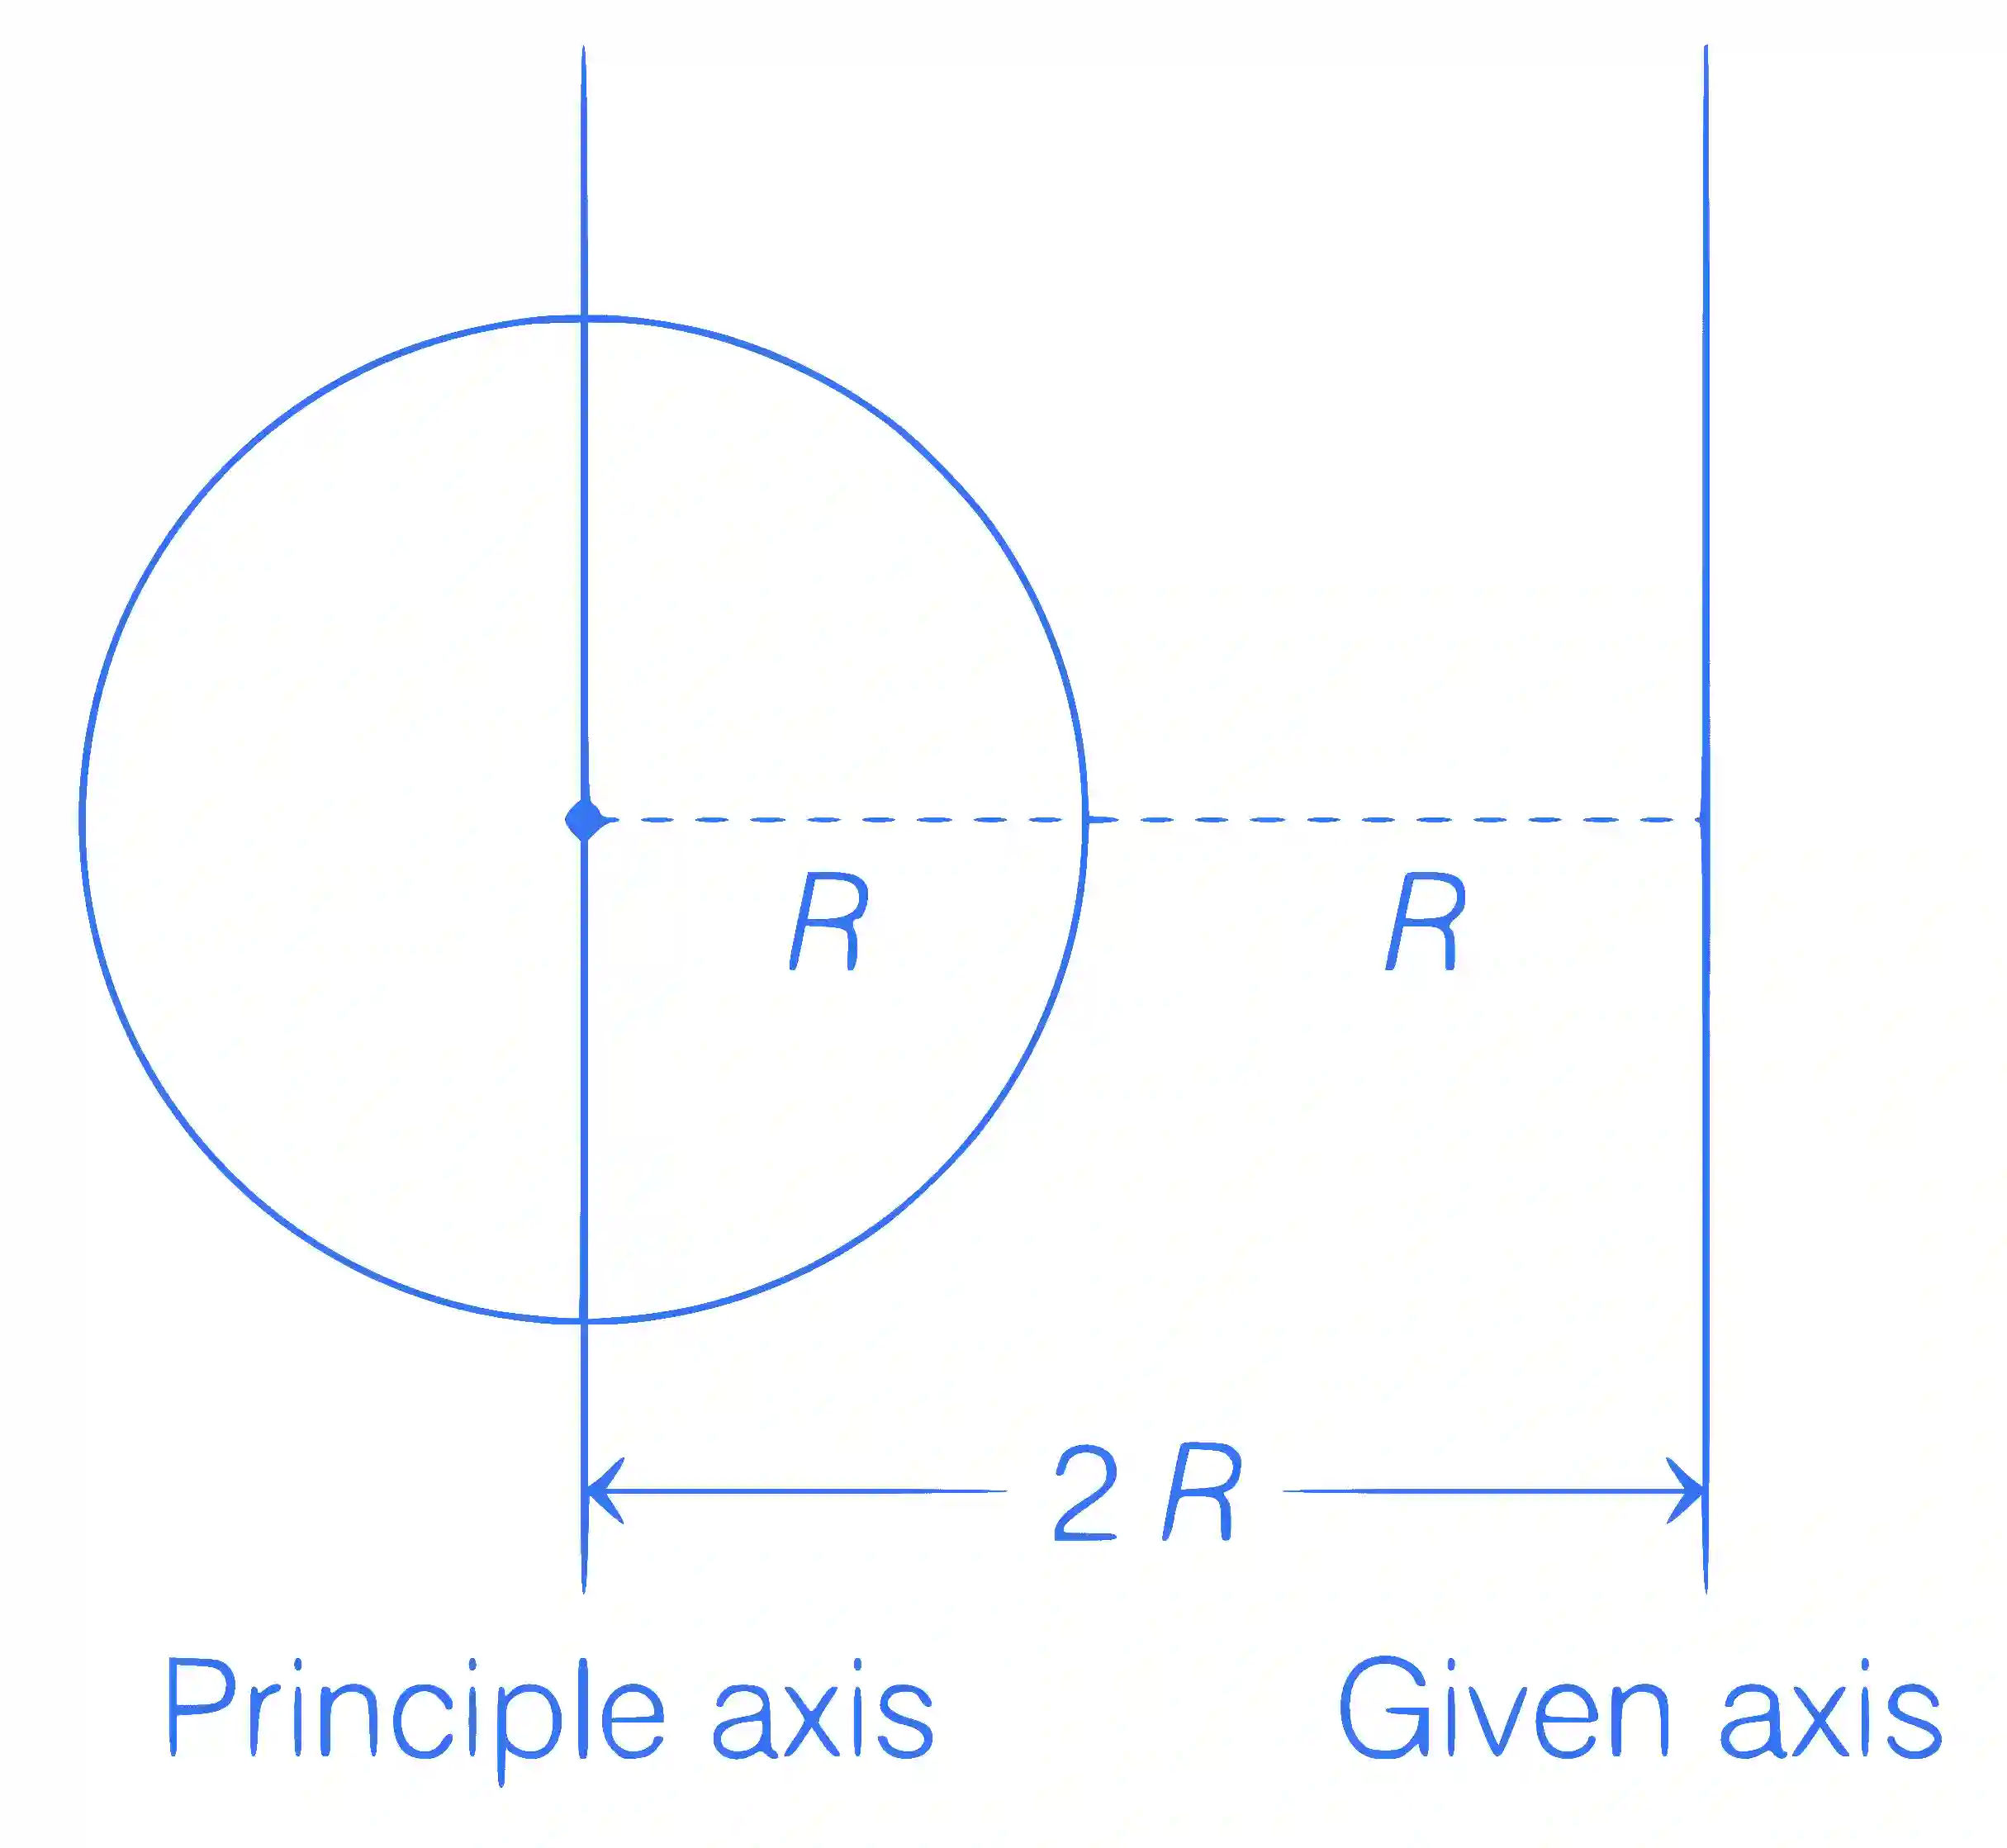
Using parallel axis theorem, moment of inertia about the given axis in the figure below will be

JEE Main 2019 (Online) 10th January Evening Slot Physics - Rotational Motion Question 171 English Explanation 2

<mjx−containerclass="MathJaxCtxtMenuAttached0"jax="CHTML"display="true"tabindex="0"ctxtmenucounter="5"style="font−size:130.9<mjx-container class="MathJax CtxtMenu_Attached_0" jax="CHTML" display="true" tabindex="0" ctxtmenu_counter="5" style="font-size: 130.9%; position: relative;"><mjx-math display="true" class="MJX-TEX" aria-hidden="true" style="margin-left: 0px; margin-right: 0px;"><mjx-mtable style="min-width: 10.144em;"><mjx-table><mjx-itable><mjx-mtr><mjx-mtd style="text-align: right; padding-right: 0px; padding-bottom: 0.15em;"><mjx-tstrut></mjx-tstrut></mjx-mtd><mjx-mtd style="text-align: left; padding-left: 0px; padding-bottom: 0.15em;"><mjx-msub><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D43C TEX-I"></mjx-c></mjx-mi><mjx-script style="vertical-align: -0.15em; margin-left: -0.064em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c31"></mjx-c></mjx-mn></mjx-script></mjx-msub><mjx-mo class="mjx-n" space="4"><mjx-c class="mjx-c3D"></mjx-c></mjx-mo><mjx-mfrac space="4"><mjx-frac type="d"><mjx-num><mjx-nstrut type="d"></mjx-nstrut><mjx-mn class="mjx-n"><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-num><mjx-dbox><mjx-dtable><mjx-line type="d"></mjx-line><mjx-row><mjx-den><mjx-dstrut type="d"></mjx-dstrut><mjx-mn class="mjx-n"><mjx-c class="mjx-c35"></mjx-c></mjx-mn></mjx-den></mjx-row></mjx-dtable></mjx-dbox></mjx-frac></mjx-mfrac><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D440 TEX-I"></mjx-c></mjx-mi><mjx-msup><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D445 TEX-I"></mjx-c></mjx-mi><mjx-script style="vertical-align: 0.413em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-script></mjx-msup><mjx-mo class="mjx-n" space="3"><mjx-c class="mjx-c2B"></mjx-c></mjx-mo><mjx-mi class="mjx-i" space="3"><mjx-c class="mjx-c1D440 TEX-I"></mjx-c></mjx-mi><mjx-mo class="mjx-n"><mjx-c class="mjx-c28"></mjx-c></mjx-mo><mjx-mn class="mjx-n"><mjx-c class="mjx-c32"></mjx-c></mjx-mn><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D445 TEX-I"></mjx-c></mjx-mi><mjx-msup><mjx-mo class="mjx-n"><mjx-c class="mjx-c29"></mjx-c></mjx-mo><mjx-script style="vertical-align: 0.413em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-script></mjx-msup><mjx-tstrut></mjx-tstrut></mjx-mtd></mjx-mtr><mjx-mtr><mjx-mtd style="text-align: right; padding-right: 0px; padding-top: 0.15em; padding-bottom: 0.15em;"><mjx-tstrut></mjx-tstrut></mjx-mtd><mjx-mtd extra="true"></mjx-mtd></mjx-mtr><mjx-mtr><mjx-mtd style="text-align: right; padding-right: 0px; padding-top: 0.15em;"><mjx-tstrut></mjx-tstrut></mjx-mtd><mjx-mtd style="text-align: left; padding-left: 0px; padding-top: 0.15em;"><mjx-msub><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D43C TEX-I"></mjx-c></mjx-mi><mjx-script style="vertical-align: -0.15em; margin-left: -0.064em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c31"></mjx-c></mjx-mn></mjx-script></mjx-msub><mjx-mo class="mjx-n" space="4"><mjx-c class="mjx-c3D"></mjx-c></mjx-mo><mjx-mfrac space="4"><mjx-frac type="d"><mjx-num><mjx-nstrut type="d"></mjx-nstrut><mjx-mn class="mjx-n"><mjx-c class="mjx-c32"></mjx-c><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-num><mjx-dbox><mjx-dtable><mjx-line type="d"></mjx-line><mjx-row><mjx-den><mjx-dstrut type="d"></mjx-dstrut><mjx-mn class="mjx-n"><mjx-c class="mjx-c35"></mjx-c></mjx-mn></mjx-den></mjx-row></mjx-dtable></mjx-dbox></mjx-frac></mjx-mfrac><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D440 TEX-I"></mjx-c></mjx-mi><mjx-msup><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D445 TEX-I"></mjx-c></mjx-mi><mjx-script style="vertical-align: 0.413em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-script></mjx-msup><mjx-tstrut></mjx-tstrut></mjx-mtd></mjx-mtr></mjx-itable></mjx-table></mjx-mtable></mjx-math><mjx-assistive-mml unselectable="on" display="block"><mjx-container class="MathJax CtxtMenu_Attached_0" jax="CHTML" display="true" tabindex="0" ctxtmenu_counter="14" style="font-size: 129.3%; position: relative;"><mjx-math display="true" class="MJX-TEX" aria-hidden="true" style="margin-left: 0px; margin-right: 0px;"><mjx-mtable style="min-width: 10.144em;"><mjx-table><mjx-itable><mjx-mtr><mjx-mtd style="text-align: right; padding-right: 0px; padding-bottom: 0.15em;"><mjx-tstrut></mjx-tstrut></mjx-mtd><mjx-mtd style="text-align: left; padding-left: 0px; padding-bottom: 0.15em;"><mjx-msub><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D43C TEX-I"></mjx-c></mjx-mi><mjx-script style="vertical-align: -0.15em; margin-left: -0.064em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c31"></mjx-c></mjx-mn></mjx-script></mjx-msub><mjx-mo class="mjx-n" space="4"><mjx-c class="mjx-c3D"></mjx-c></mjx-mo><mjx-mfrac space="4"><mjx-frac type="d"><mjx-num><mjx-nstrut type="d"></mjx-nstrut><mjx-mn class="mjx-n"><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-num><mjx-dbox><mjx-dtable><mjx-line type="d"></mjx-line><mjx-row><mjx-den><mjx-dstrut type="d"></mjx-dstrut><mjx-mn class="mjx-n"><mjx-c class="mjx-c35"></mjx-c></mjx-mn></mjx-den></mjx-row></mjx-dtable></mjx-dbox></mjx-frac></mjx-mfrac><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D440 TEX-I"></mjx-c></mjx-mi><mjx-msup><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D445 TEX-I"></mjx-c></mjx-mi><mjx-script style="vertical-align: 0.413em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-script></mjx-msup><mjx-mo class="mjx-n" space="3"><mjx-c class="mjx-c2B"></mjx-c></mjx-mo><mjx-mi class="mjx-i" space="3"><mjx-c class="mjx-c1D440 TEX-I"></mjx-c></mjx-mi><mjx-mo class="mjx-n"><mjx-c class="mjx-c28"></mjx-c></mjx-mo><mjx-mn class="mjx-n"><mjx-c class="mjx-c32"></mjx-c></mjx-mn><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D445 TEX-I"></mjx-c></mjx-mi><mjx-msup><mjx-mo class="mjx-n"><mjx-c class="mjx-c29"></mjx-c></mjx-mo><mjx-script style="vertical-align: 0.413em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-script></mjx-msup><mjx-tstrut></mjx-tstrut></mjx-mtd></mjx-mtr><mjx-mtr><mjx-mtd style="text-align: right; padding-right: 0px; padding-top: 0.15em; padding-bottom: 0.15em;"><mjx-tstrut></mjx-tstrut></mjx-mtd><mjx-mtd extra="true"></mjx-mtd></mjx-mtr><mjx-mtr><mjx-mtd style="text-align: right; padding-right: 0px; padding-top: 0.15em;"><mjx-tstrut></mjx-tstrut></mjx-mtd><mjx-mtd style="text-align: left; padding-left: 0px; padding-top: 0.15em;"><mjx-msub><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D43C TEX-I"></mjx-c></mjx-mi><mjx-script style="vertical-align: -0.15em; margin-left: -0.064em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c31"></mjx-c></mjx-mn></mjx-script></mjx-msub><mjx-mo class="mjx-n" space="4"><mjx-c class="mjx-c3D"></mjx-c></mjx-mo><mjx-mfrac space="4"><mjx-frac type="d"><mjx-num><mjx-nstrut type="d"></mjx-nstrut><mjx-mn class="mjx-n"><mjx-c class="mjx-c32"></mjx-c><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-num><mjx-dbox><mjx-dtable><mjx-line type="d"></mjx-line><mjx-row><mjx-den><mjx-dstrut type="d"></mjx-dstrut><mjx-mn class="mjx-n"><mjx-c class="mjx-c35"></mjx-c></mjx-mn></mjx-den></mjx-row></mjx-dtable></mjx-dbox></mjx-frac></mjx-mfrac><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D440 TEX-I"></mjx-c></mjx-mi><mjx-msup><mjx-mi class="mjx-i"><mjx-c class="mjx-c1D445 TEX-I"></mjx-c></mjx-mi><mjx-script style="vertical-align: 0.413em;"><mjx-mn class="mjx-n" size="s"><mjx-c class="mjx-c32"></mjx-c></mjx-mn></mjx-script></mjx-msup><mjx-tstrut></mjx-tstrut></mjx-mtd></mjx-mtr></mjx-itable></mjx-table></mjx-mtable></mjx-math><mjx-assistive-mml unselectable="on" display="block"><math xmlns="http://www.w3.org/1998/Math/MathML" display="block"><mtable displaystyle="true" columnalign="right left" columnspacing="0em" rowspacing="3pt"><mtr><mtd></mtd><mtd><msub><mi>I</mi><mn>1</mn></msub><mo>=</mo><mfrac><mn>2</mn><mn>5</mn></mfrac><mi>M</mi><msup><mi>R</mi><mn>2</mn></msup><mo>+</mo><mi>M</mi><mo stretchy="false">(</mo><mn>2</mn><mi>R</mi><msup><mo stretchy="false">)</mo><mn>2</mn></msup></mtd></mtr><mtr><mtd></mtd></mtr><mtr><mtd></mtd><mtd><msub><mi>I</mi><mn>1</mn></msub><mo>=</mo><mfrac><mn>22</mn><mn>5</mn></mfrac><mi>M</mi><msup><mi>R</mi><mn>2</mn></msup></mtd></mtr></mtable></math></mjx-assistive-mml></mjx-container></mjx-assistive-mml></mjx-container>

Considering both spheres at equal distance from the axis, moment of inertia due to both spheres about this axis will be

2I1=2×22/5MR2 = 445MR2

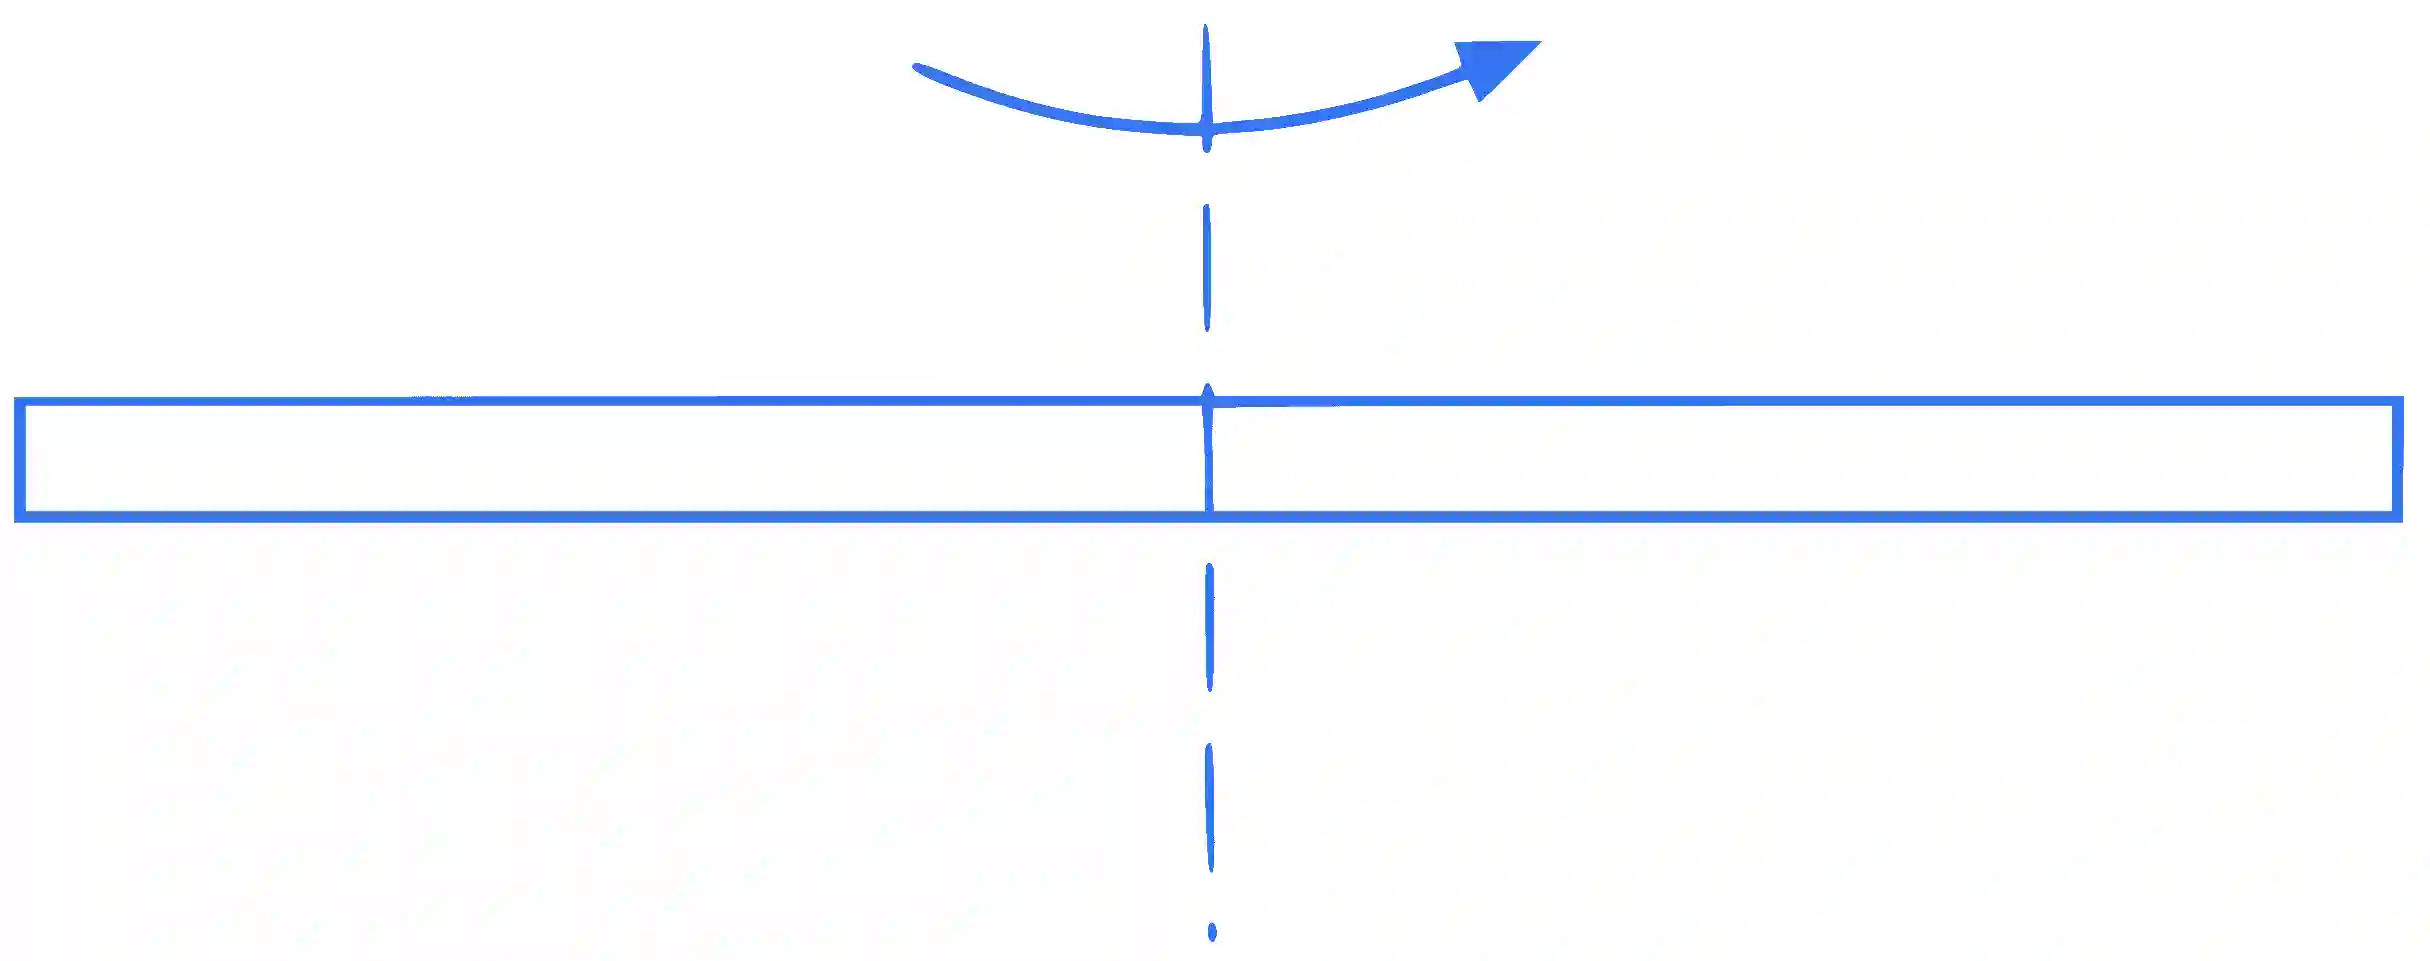
Moment of inertia of rod

Position of the axis of rotation : About an axis passing through centre of mass and perpendicular to its length
JEE Main 2019 (Online) 10th January Evening Slot Physics - Rotational Motion Question 171 English Explanation 3

Moment of Inertia (I) = ML212\frac{\mathrm{ML}^2}{12}

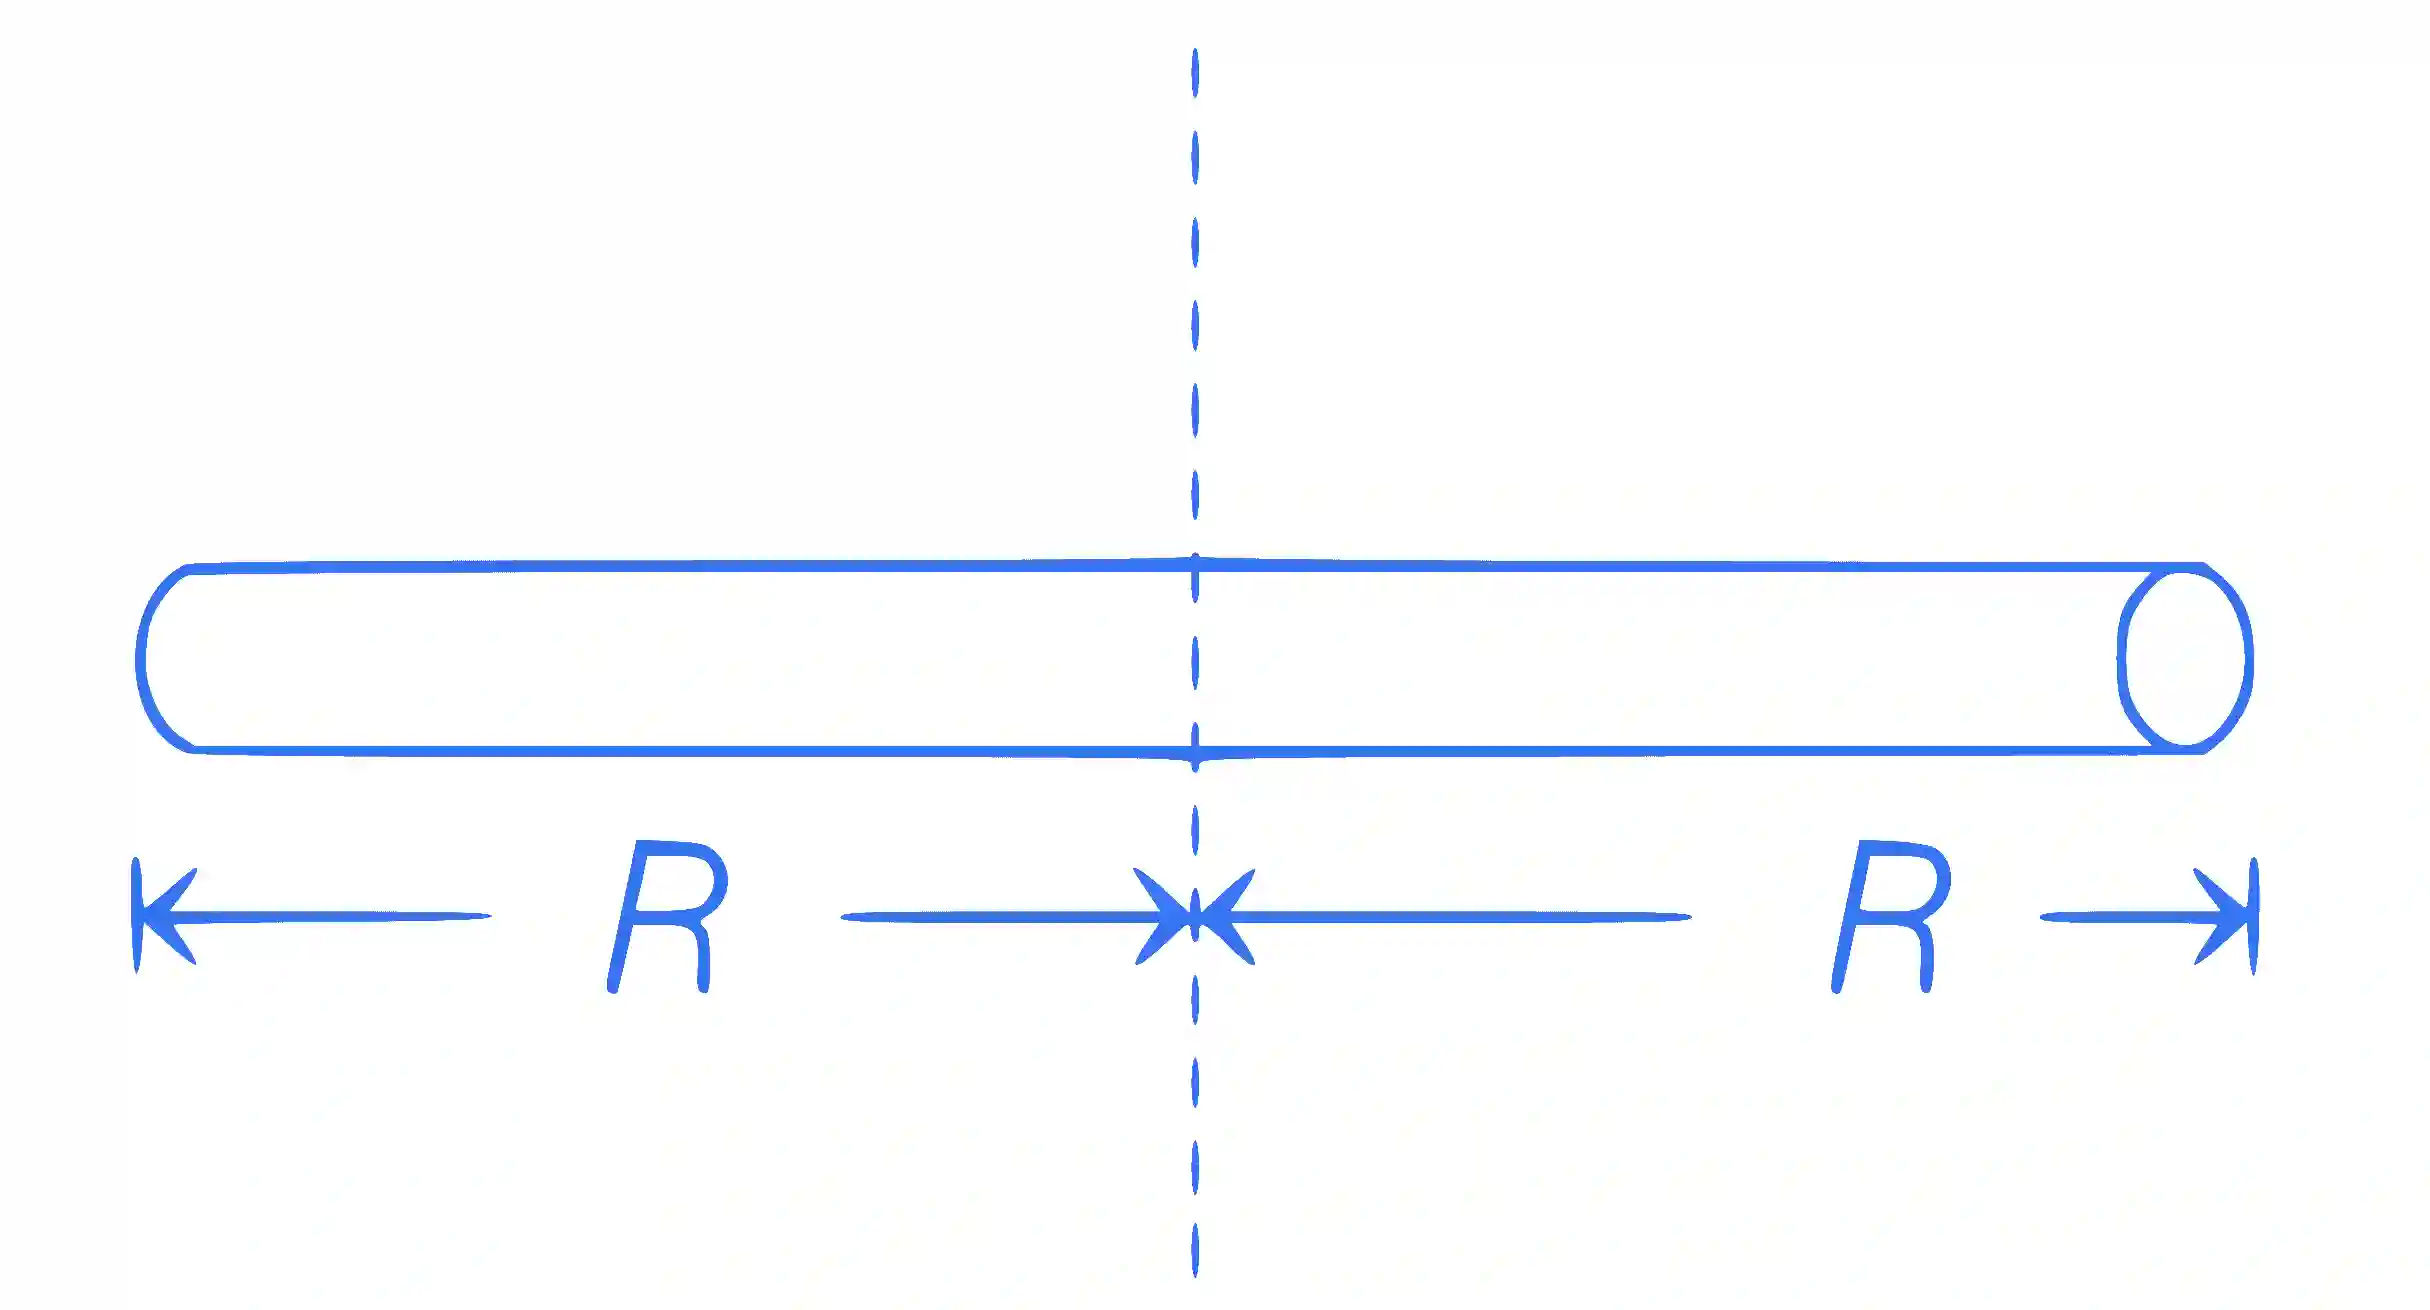
Here, given that L = 2R

JEE Main 2019 (Online) 10th January Evening Slot Physics - Rotational Motion Question 171 English Explanation 4

∴I2=112M(2R)2=13MR2\therefore I_2=\frac{1}{12} M(2 R)^2=\frac{1}{3} M R^2

So, total moment of inertia of the system is
I=2I1+I2=2×225MR2+13MR2⇒I=(445+13)MR2=13715MR2

Related Learning Resources & Exam Preparation