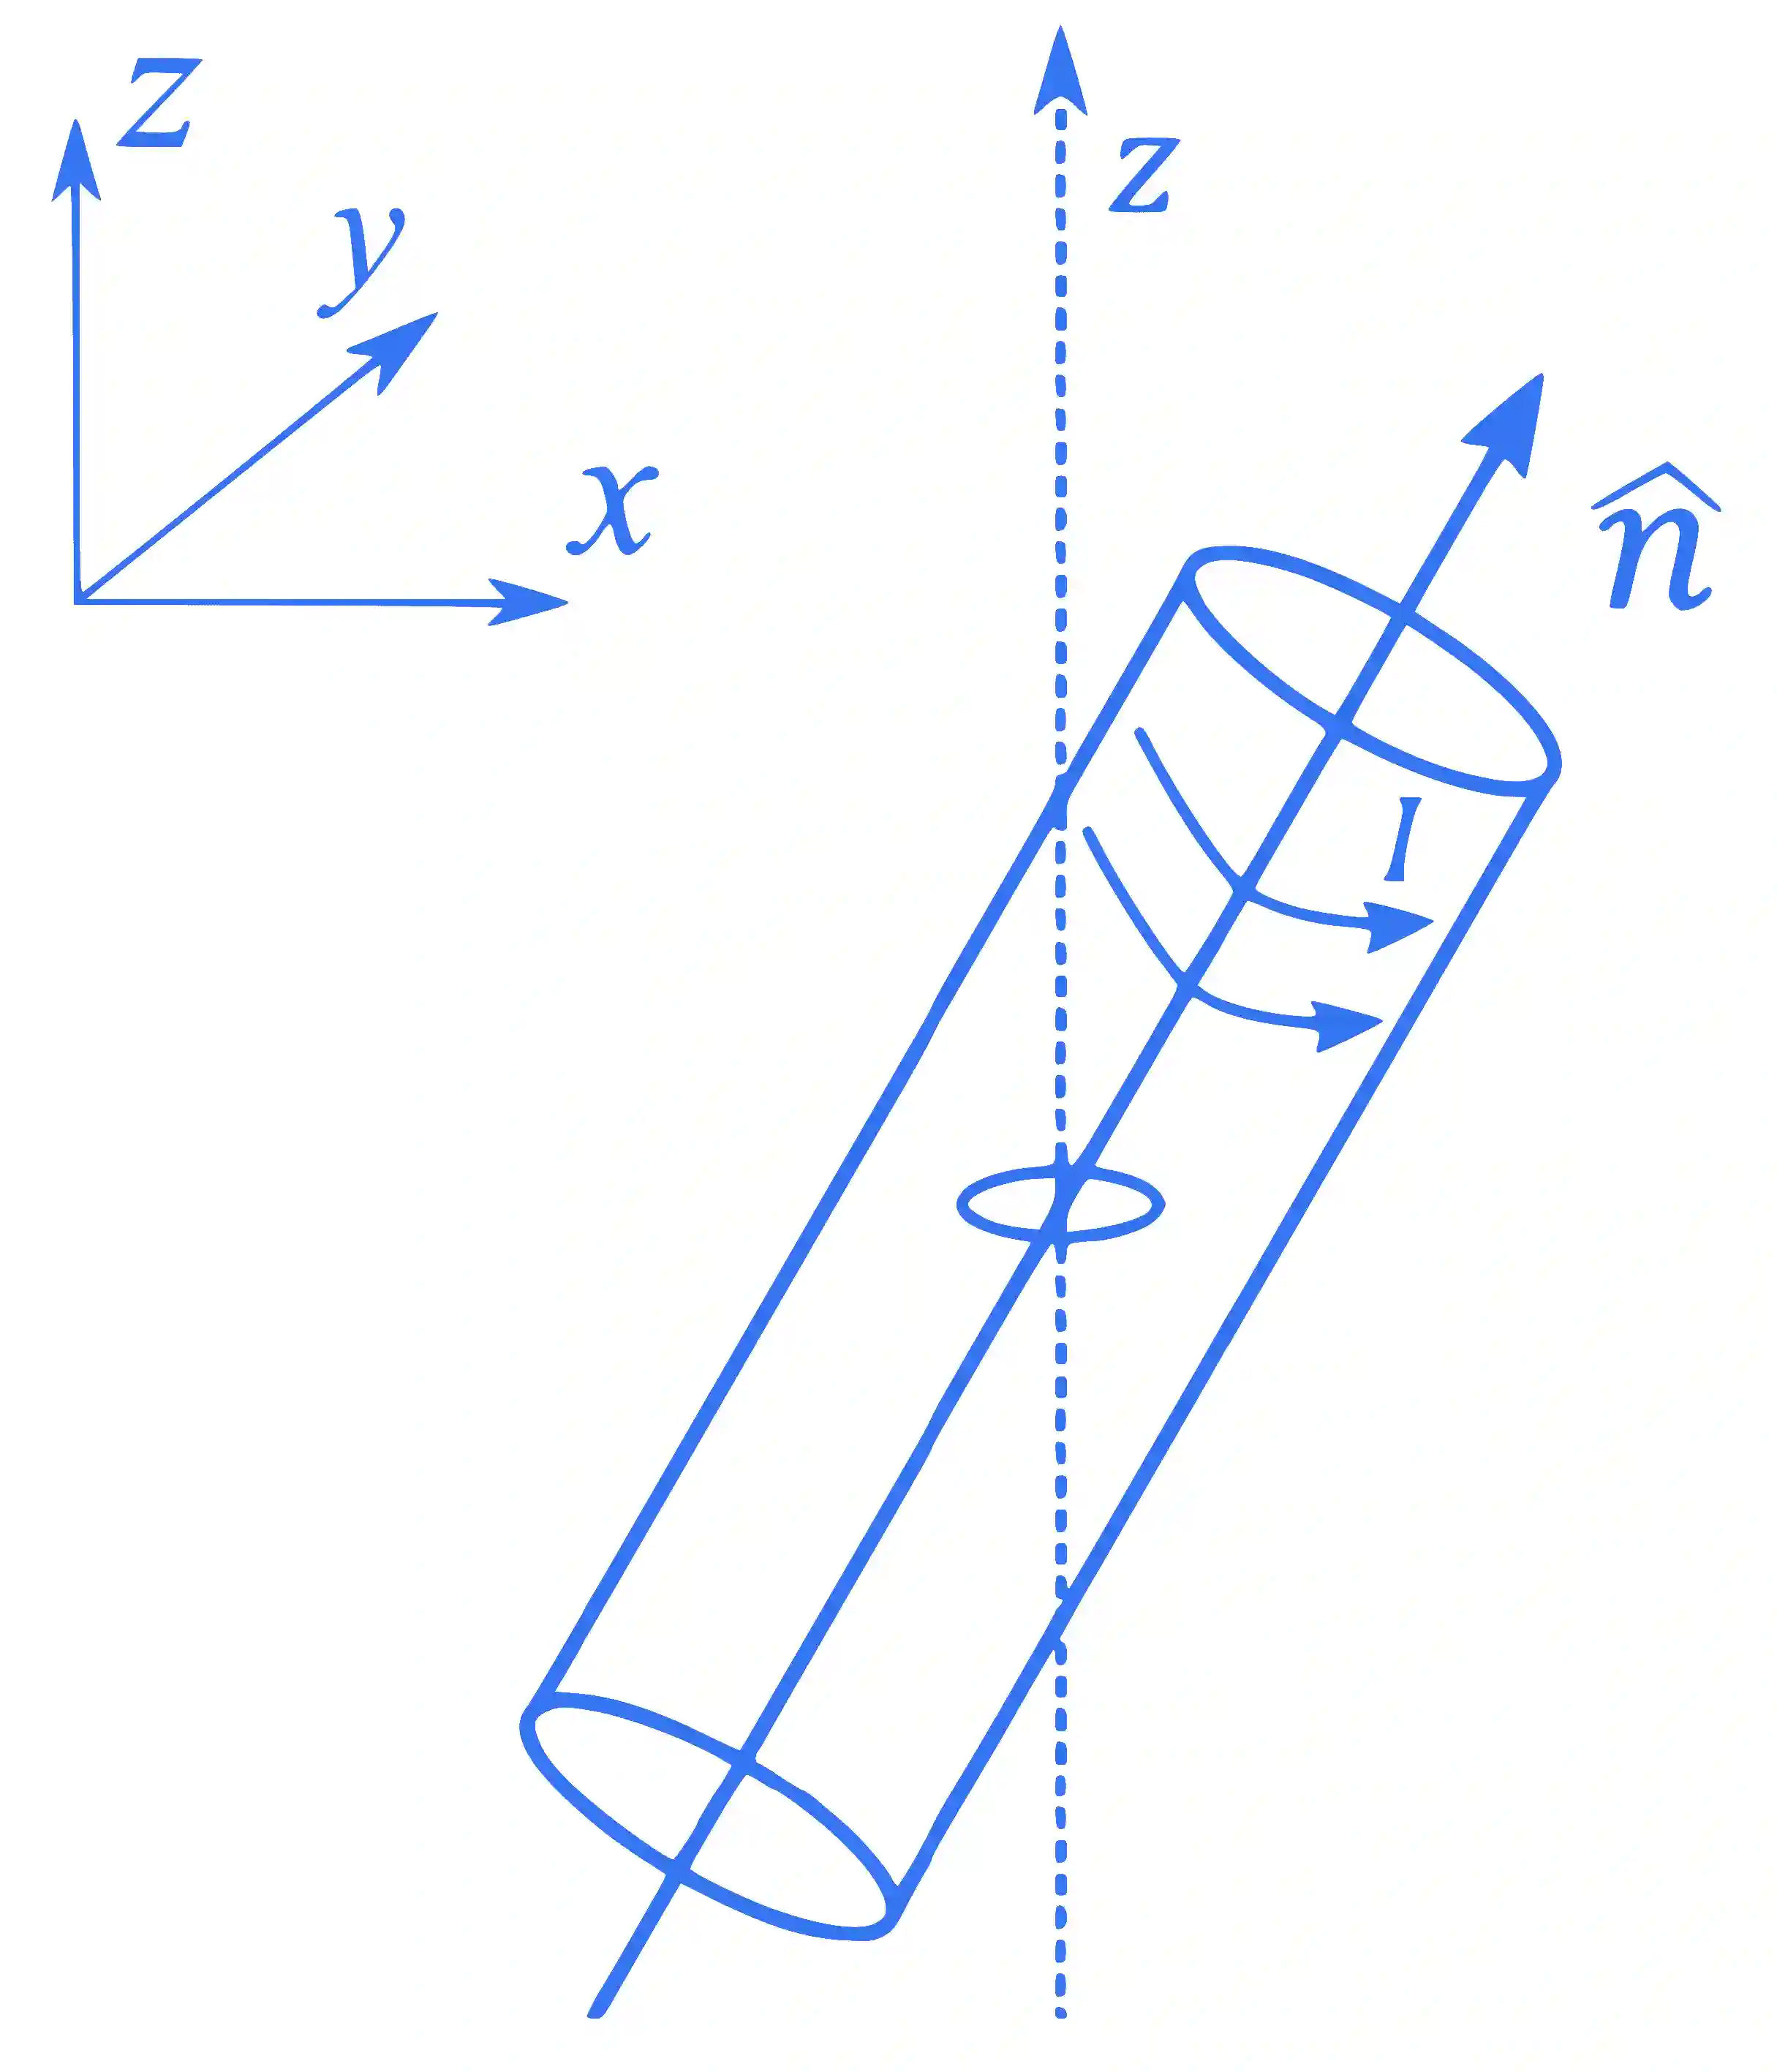
I. ϕ = B A k ^ . n ^ \phi = B\,A\,\widehat k\,.\,\widehat n ϕ = B A k . n
ϕ = B A 2 cos ( ω t ) \phi = {{BA} \over {\sqrt 2 }}\cos (\omega t) ϕ = 2 B A cos ( ω t )
ε = B A ω 2 sin ( ω t ) \varepsilon = {{BA\omega } \over {\sqrt 2 }}\sin (\omega t) ε = 2 B A ω sin ( ω t )
i = B A ω 2 R sin ( ω t ) i = {{BA\omega } \over {\sqrt 2 R}}\sin (\omega t) i = 2 R B A ω sin ( ω t )
m → = i A k ^ = B A 2 ω 2 R sin ( ω t ) k ^ \overrightarrow m = iA\,\widehat k = {{B{A^2}\omega } \over {\sqrt 2 R}}\sin (\omega t)\widehat k m = i A k = 2 R B A 2 ω sin ( ω t ) k
τ → = m → × B → = B 2 A 2 ω 2 R sin ( ω t ) ( k ^ × n ^ ) \overrightarrow \tau = \overrightarrow m \times \overrightarrow B = {{{B^2}{A^2}\omega } \over {\sqrt 2 R}}\sin (\omega t)(\widehat k \times \widehat n) τ = m × B = 2 R B 2 A 2 ω sin ( ω t ) ( k × n )
= − B 2 A 2 ω 2 R [ i ^ ] sin 2 ( ω t ) = - {{{B^2}{A^2}\omega } \over {2R}}\left[ {\widehat i} \right]{\sin ^2}(\omega t) = − 2 R B 2 A 2 ω [ i ] sin 2 ( ω t )
τ = − B 2 A 2 ω 2 R [ sin 2 ( π 6 ) ] = − α 4 i ^ \tau = - {{{B^2}{A^2}\omega } \over {2R}}\left[ {{{\sin }^2}\left( {{\pi \over 6}} \right)} \right] = {{ - \alpha } \over 4}\widehat i τ = − 2 R B 2 A 2 ω [ sin 2 ( 6 π ) ] = 4 − α i
(I) → \to → Q.
II. ϕ = O \phi = O ϕ = O
(II) → \to → P.
III. ϕ = B A ω 2 cos ( ω t ) \phi = {{BA\omega } \over {\sqrt 2 }}\cos (\omega t) ϕ = 2 B A ω cos ( ω t )
i = B A ω 2 R sin ( ω t ) i = {{BA\omega } \over {\sqrt 2 R}}\sin (\omega t) i = 2 R B A ω sin ( ω t )
m → = B A 2 ω 2 R sin ( ω t ) k ^ \overrightarrow m = {{B{A^2}\omega } \over {\sqrt 2 R}}\sin (\omega t)\widehat k m = 2 R B A 2 ω sin ( ω t ) k
τ → = m → × B → = B 2 A 2 ω 2 × 2 R sin ω t ( k ^ × ( sin ω t i ^ + cos ω t k ^ ) ) \overrightarrow \tau = \overrightarrow m \times \overrightarrow B = {{{B^2}{A^2}\omega } \over {\sqrt 2 \times \sqrt 2 R}}\sin \omega t(\widehat k \times (\sin \omega t\widehat i + \cos \omega t\widehat k)) τ = m × B = 2 × 2 R B 2 A 2 ω sin ω t ( k × ( sin ω t i + cos ω t k ))
τ = B 2 A 2 ω sin ( ω t ) 2 R sin ( ω t ) j ^ \tau = {{{B^2}{A^2}\omega \sin (\omega t)} \over {2R}}\sin (\omega t)\widehat j τ = 2 R B 2 A 2 ω s i n ( ω t ) sin ( ω t ) j
= B 2 A 2 ω 2 R sin 2 ( ω t ) j ^ = {{{B^2}{A^2}\omega } \over {2R}}{\sin ^2}(\omega t)\widehat j = 2 R B 2 A 2 ω sin 2 ( ω t ) j
= α 4 j ^ = {\alpha \over 4}\widehat j = 4 α j
(III) → \to → S.
IV. ϕ = B A 2 sin ( ω t ) \phi = {{BA} \over {\sqrt 2 }}\sin (\omega t) ϕ = 2 B A sin ( ω t )
i = − B A ω 2 R cos ( ω t ) i = - {{BA\omega } \over {\sqrt 2 R}}\cos (\omega t) i = − 2 R B A ω cos ( ω t )
m → = − B A 2 ω 2 R cos ω t ( k ^ ) \overrightarrow m = - {{B{A^2}\omega } \over {\sqrt 2 R}}\cos \omega t(\widehat k) m = − 2 R B A 2 ω cos ω t ( k )
τ → = m → × B → = − B 2 A 2 ω 2 R ( k ^ × j ^ ) cos 2 ( ω t ) \overrightarrow \tau = \overrightarrow m \times \overrightarrow B = - {{{B^2}{A^2}\omega } \over {2R}}(\widehat k \times \widehat j){\cos ^2}(\omega t) τ = m × B = − 2 R B 2 A 2 ω ( k × j ) cos 2 ( ω t )
τ = + B 2 A 2 ω 2 R ( i ^ ) . cos 2 ( π 6 ) \tau = + {{{B^2}{A^2}\omega } \over {2R}}(\widehat i)\,.\,{\cos ^2}\left( {{\pi \over 6}} \right) τ = + 2 R B 2 A 2 ω ( i ) . cos 2 ( 6 π )
= + 3 4 α i ^ = + {3 \over 4}\alpha \widehat i = + 4 3 α i
(IV) → \to → R.